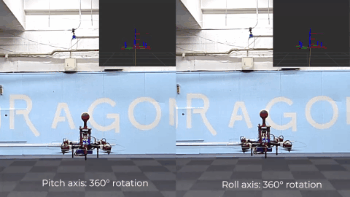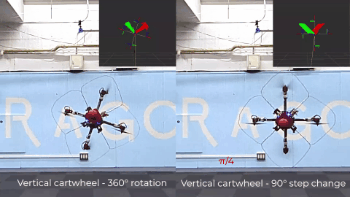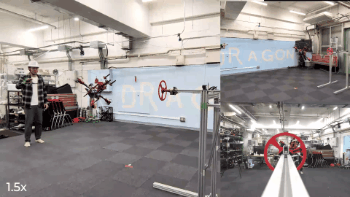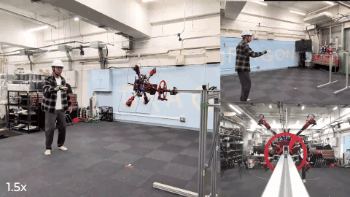
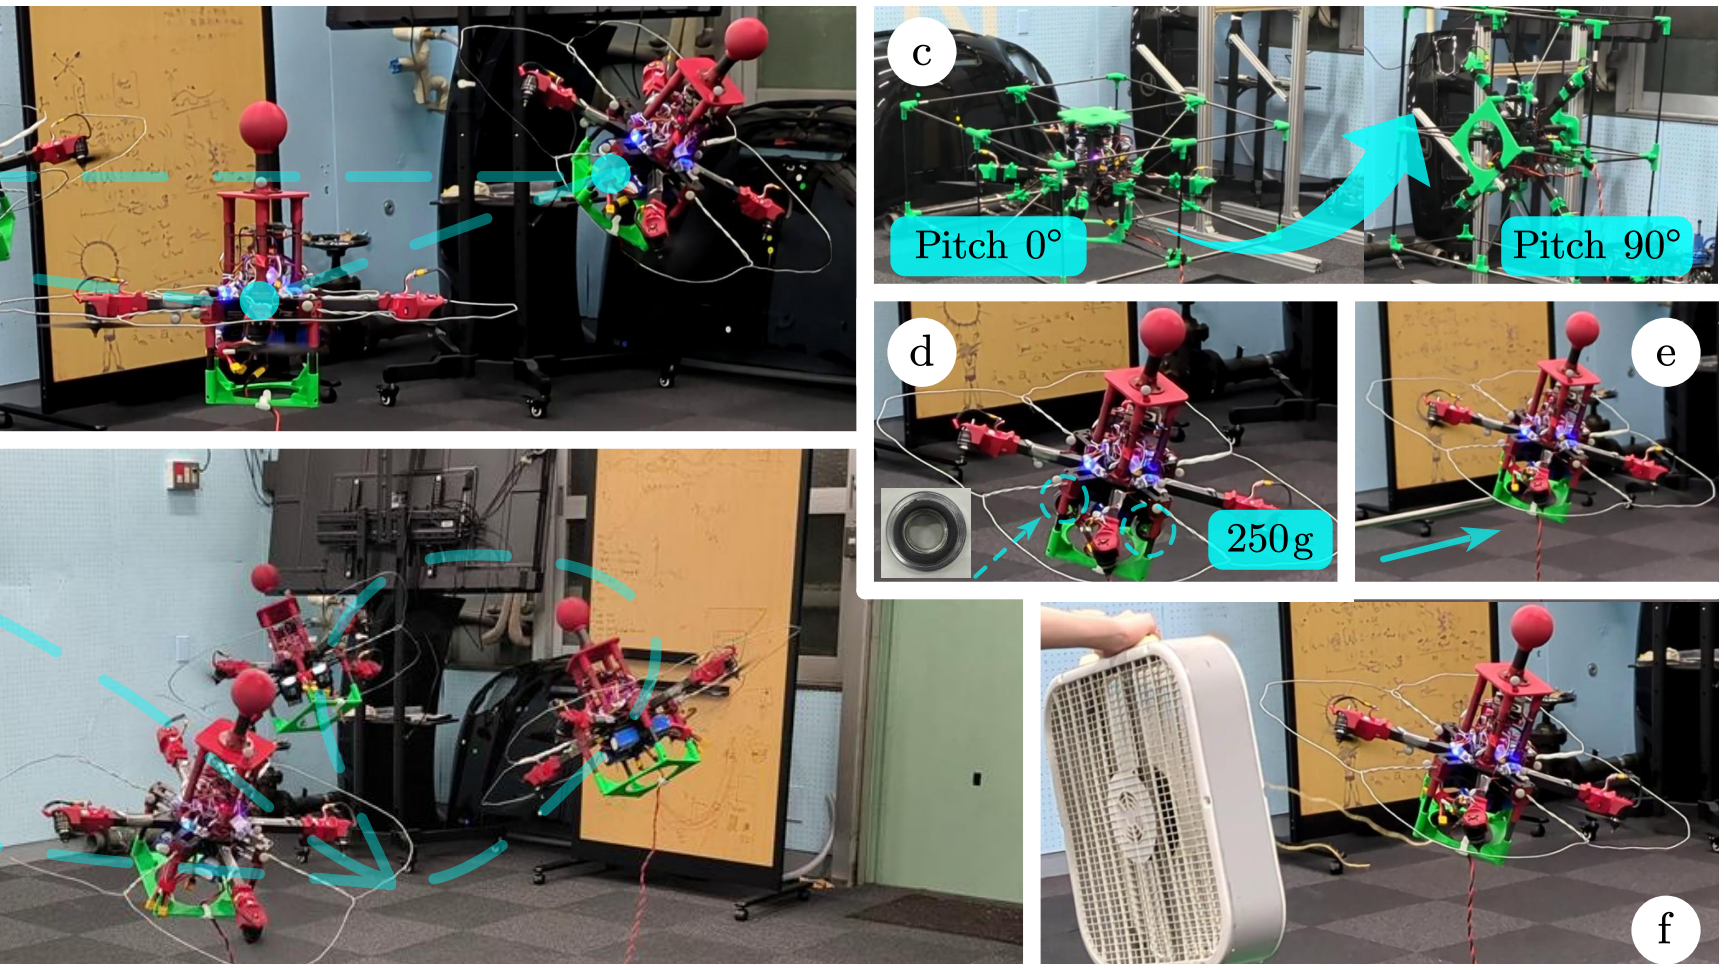
Effector-Centric NMPC of Tiltable Multirotors for Offset-Free Omnidirectional Aerial Manipulation Jinjie Li, Yicheng Chen, Johannes Kübel, Haokun Liu, Moju Zhao IEEE Transactions on Robotics2026 PDF DOI Video 1Video 2Video 3
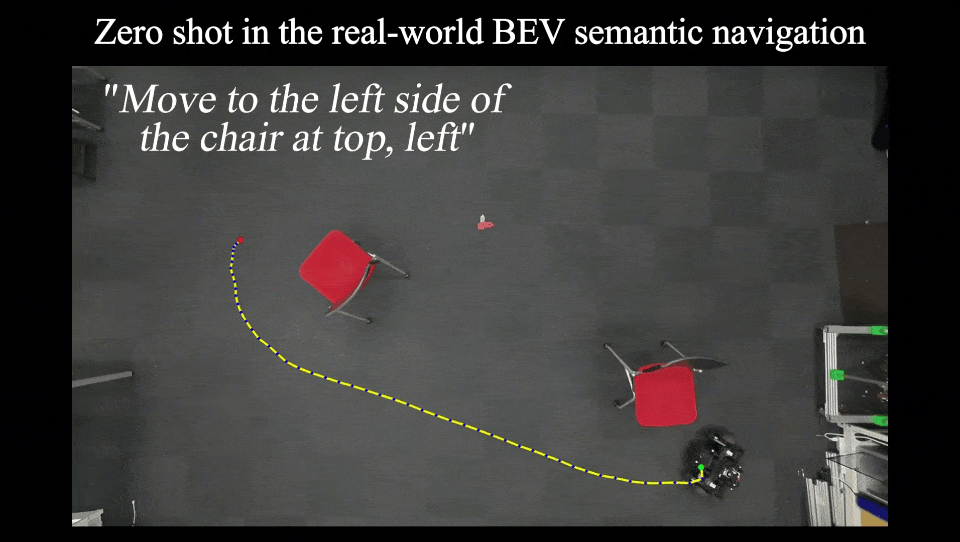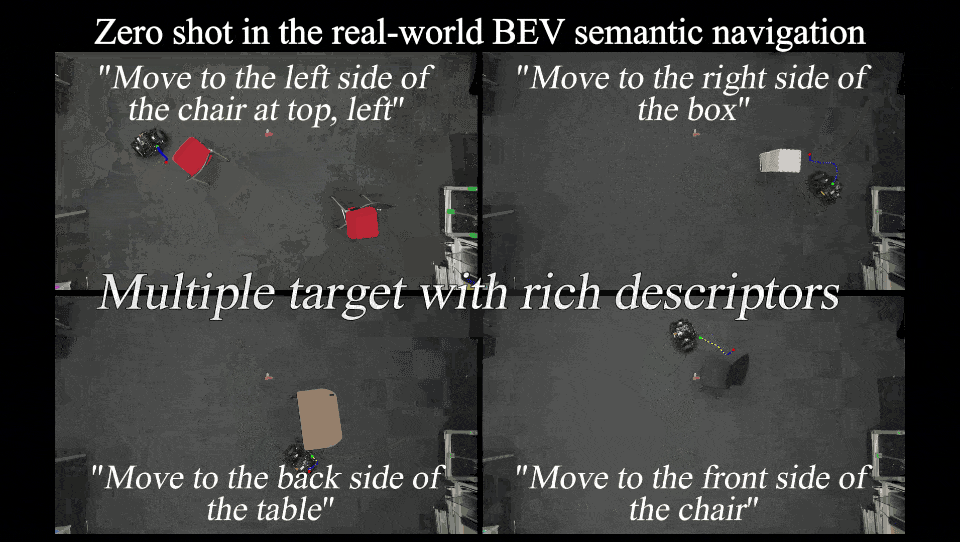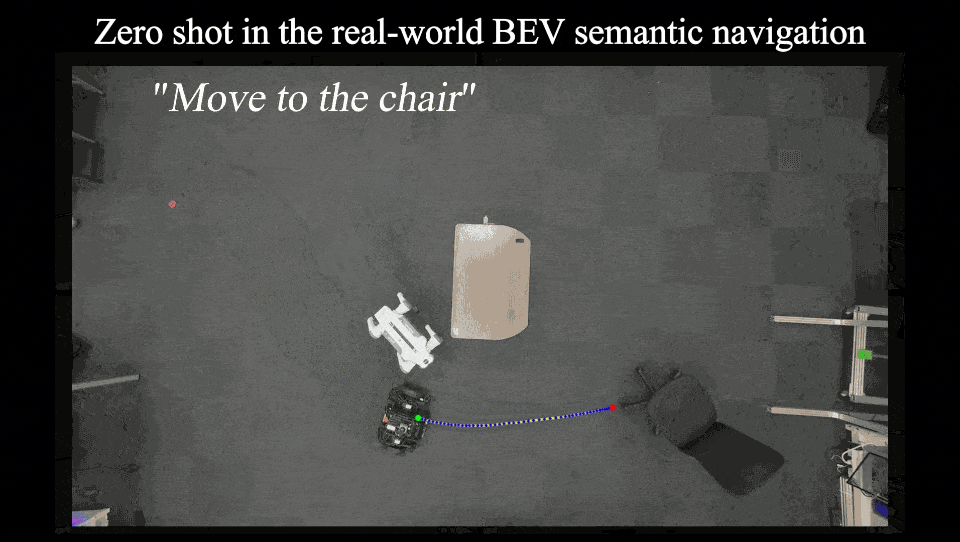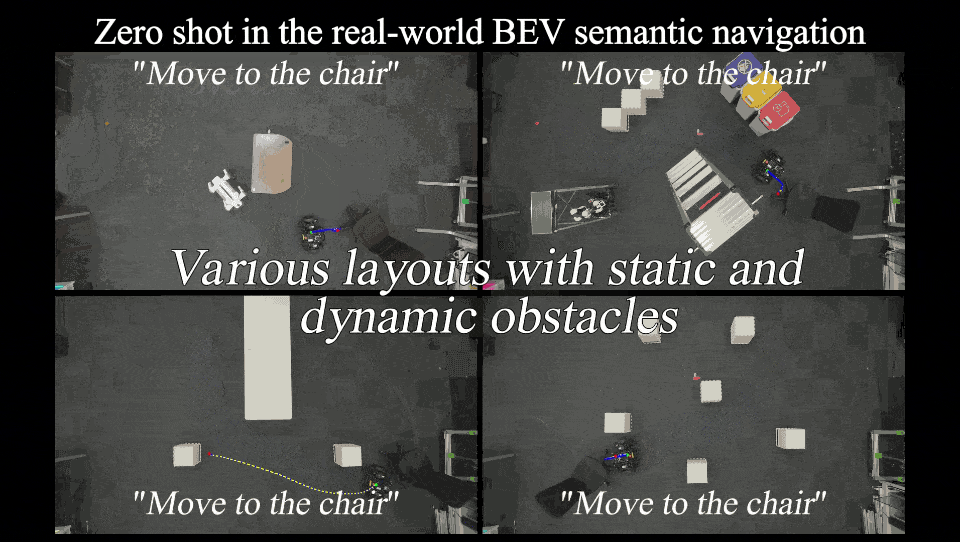
CoFL-S: Spatially Queryable Sector Flow Fields for Local Language-Conditioned Navigation Haokun Liu, Zhaoqi Ma, Yicheng Chen, Wentao Zhang, Masaki Kitagawa, Zicen Xiong, Jinjie Li, Moju Zhao Conference on Robot Learning (CoRL)2026 PDF Video
CoFL: Continuous Flow Fields for Language-Conditioned Navigation Haokun Liu, Zhaoqi Ma, Yicheng Chen, Masaki Kitagawa, Wentao Zhang, Zicen Xiong, Jinjie Li, Moju Zhao IEEE Transactions on Robot Learning (under review)2026 PDF Video
Hierarchical Trajectory Planning of Floating-Base Multi-Link Robot for Maneuvering in Confined Environments Yicheng Chen, Jinjie Li, Haokun Liu, Zicheng Luo, Kotaro Kaneko, Moju Zhao IEEE Transactions on Automation Science and Engineering2026 PDF Video Cite DOI
Learning Agile and Robust Omnidirectional Aerial Motion on Overactuated Tiltable-Quadrotors Wentao Zhang, Zhaoqi Ma, Jinjie Li, Huayi Wang, Haokun Liu, Junichiro Sugihara, Chen Chen, Yicheng Chen, Moju Zhao IEEE Robotics and Automation Letters2026 PDF Code Video
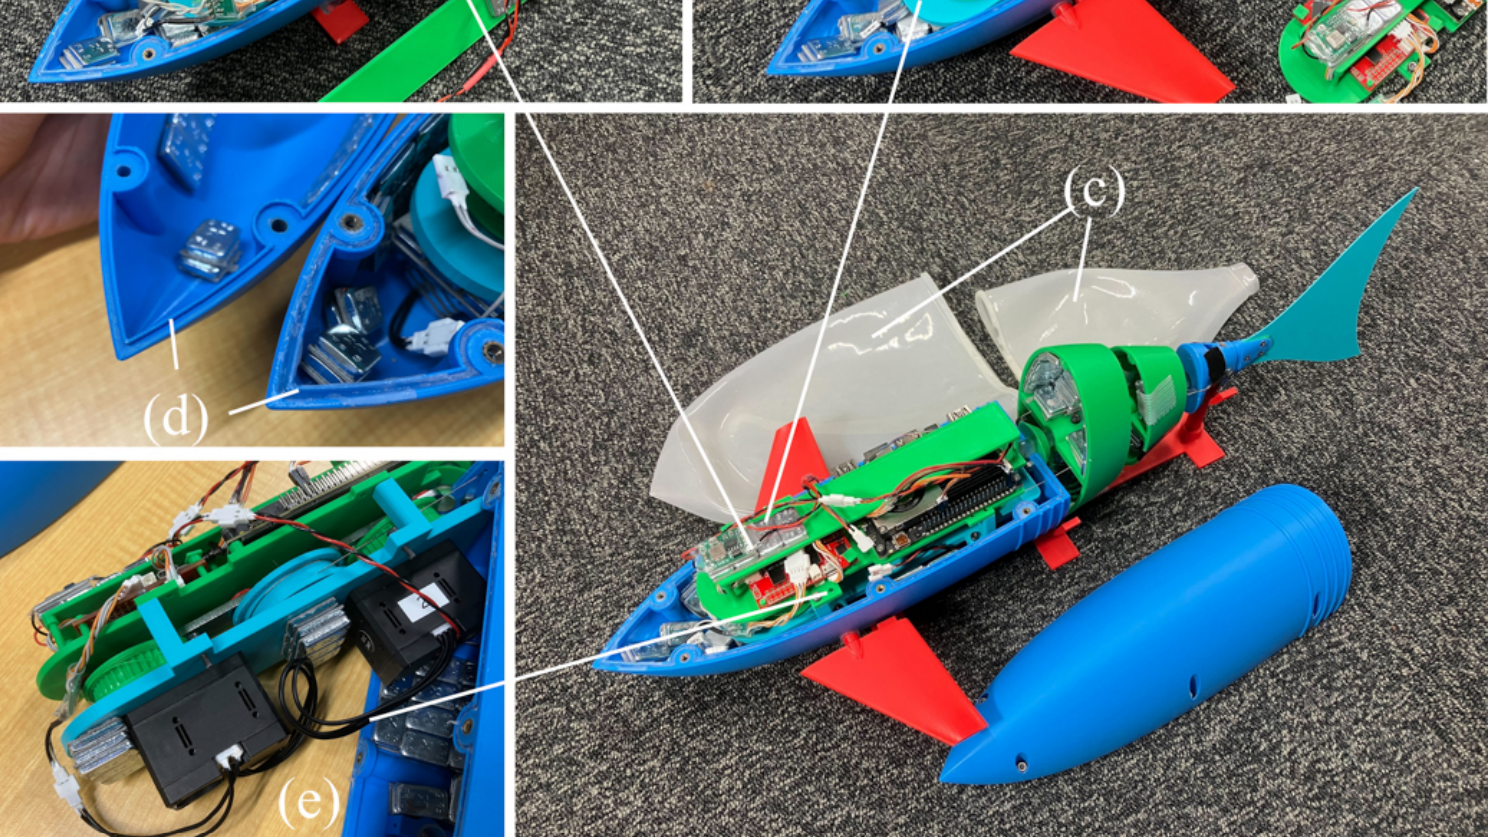
Design, Modeling and Direction Control of a Wire-Driven Robotic Fish Based on a 2-DoF Crank-Slider Mechanism Yita Wang, Chen Chen, Yicheng Chen, Jinjie Li, Yuichi Motegi, Kenji Ohkuma, Toshihiro Maki, Moju Zhao 2026 IEEE International Conference on Robotics and Automation2026 PDF Video
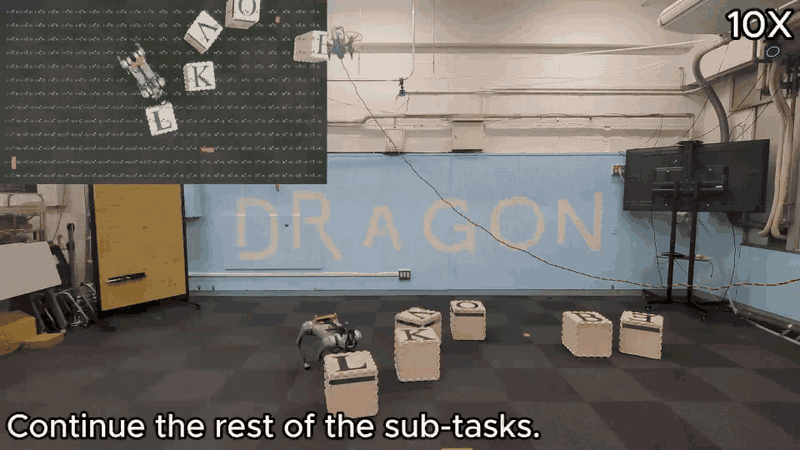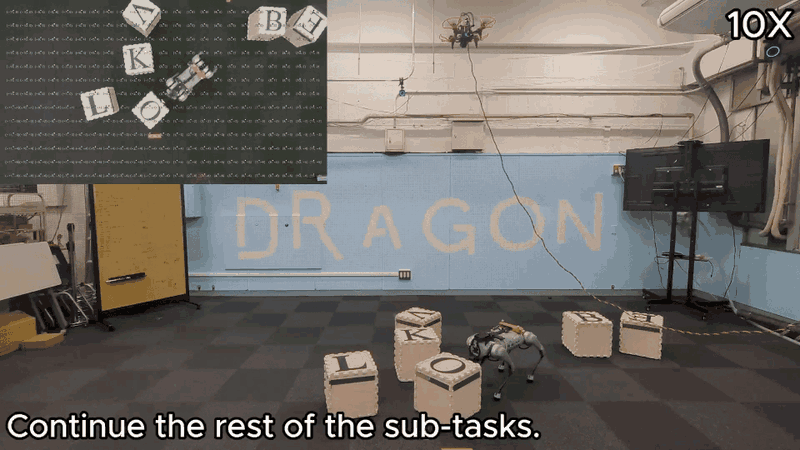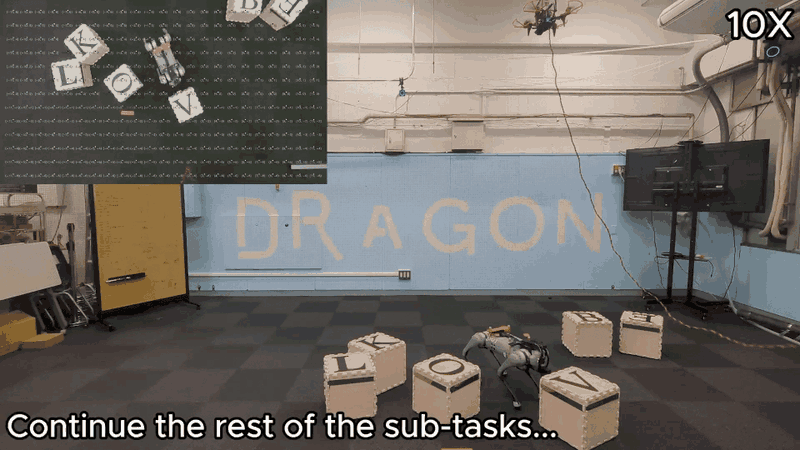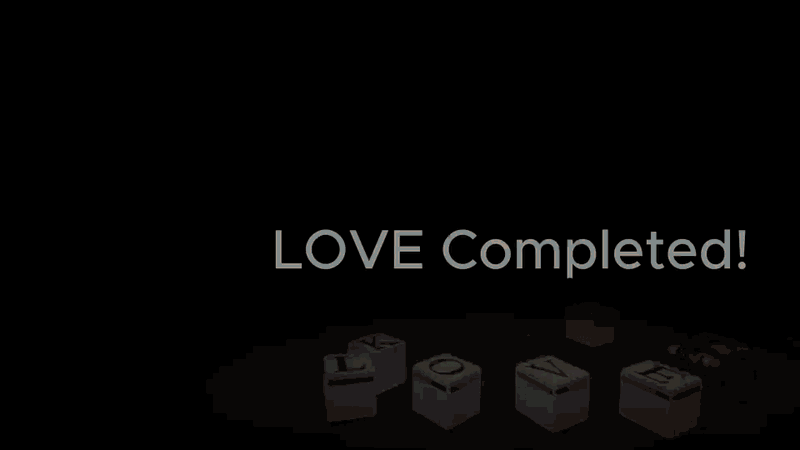
Hierarchical Language Models for Semantic Navigation and Manipulation in an Aerial-Ground Robotic System Haokun Liu, Zhaoqi Ma, Yunong Li, Junichiro Sugihara, Yicheng Chen, Jinjie Li, Moju Zhao Advanced Intelligent Systems2025 PDF Video DOI
Learning to Initialize Trajectory Optimization for Vision-Based Autonomous Flight in Unknown Environments Yicheng Chen, Jinjie Li, Wenyuan Qin, Yongzhao Hua, Xiwang Dong, Qingdong Li 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems2025 PDF Code Video Cite DOI
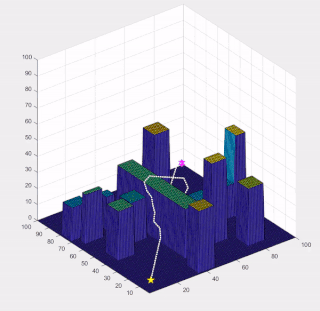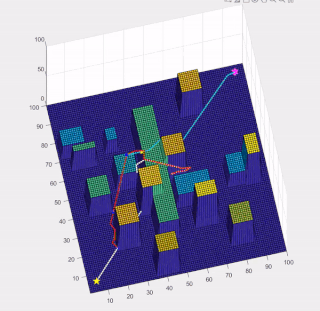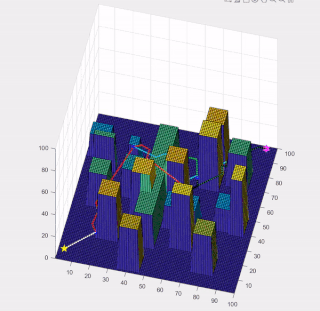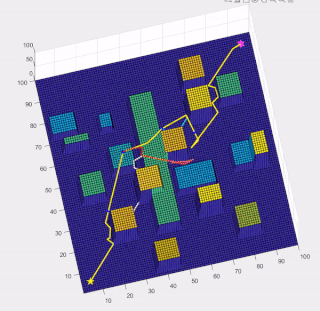
Adaptively Dynamic RRT*-Connect: Path Planning for UAVs Against Dynamic Obstacles Yicheng Chen, Lingling Wang 2022 7th International Conference on Automation, Control and Robotics Engineering (CACRE)2022 PDF Cite DOI Slides
Multi-UAV Mobile Edge Computing and Path Planning Platform Based on Reinforcement Learning Huan Chang*, Yicheng Chen*, Baochang Zhang, David Doermann IEEE Transactions on Emerging Topics in Computational Intelligence2021 PDF Cite DOI