Yicheng Chen

Yicheng Chen

PhD student in robotics

The University of Tokyo

Hello! I’m Yicheng.

I am currently a PhD student at the DRAGON Lab, The University of Tokyo, supervised by Associate Professor Moju Zhao. I am into aerial robotics, with a focus on motion planning research, from foundational algorithms to real-world applications.

I obtained my MSc and BEng degree from Beihang University.

Interests
  • Aerial Robotics
  • Motion Planning
  • Optimization
  • Embodied AI
Education
  • PhD student in Robotics, Oct. 2024 -

    Department of Mechanical Engineering, Graduate School of Engineering, The University of Tokyo

  • MSc in Control Science and Engineering, Sept. 2021 - Jun. 2024

    School of Automation Science and Electrical Engineering, Beihang University

  • BEng in Automation, Sept. 2017 - Jun. 2021

    School of Automation Science and Electrical Engineering, Beihang University

Posts

Publications

CoFL-S: Spatially Queryable Sector Flow Fields for Local Language-Conditioned Navigation
(2026). CoFL-S: Spatially Queryable Sector Flow Fields for Local Language-Conditioned Navigation. CoRL 2026.

PDF Video

CoFL: Continuous Flow Fields for Language-Conditioned Navigation
(2026). CoFL: Continuous Flow Fields for Language-Conditioned Navigation. IEEE Transactions on Robot Learning (under review).

PDF Video

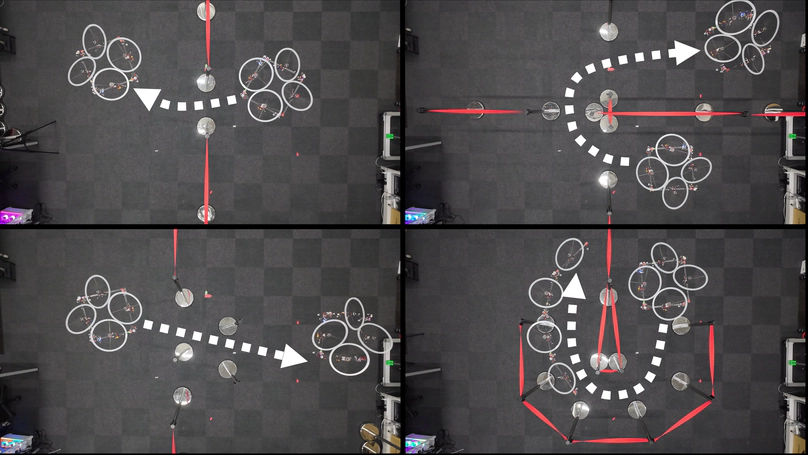
Hierarchical Trajectory Planning of Floating-Base Multi-Link Robot for Maneuvering in Confined Environments
(2026). Hierarchical Trajectory Planning of Floating-Base Multi-Link Robot for Maneuvering in Confined Environments. IEEE T-ASE.

PDF Cite Video DOI

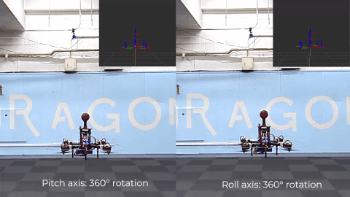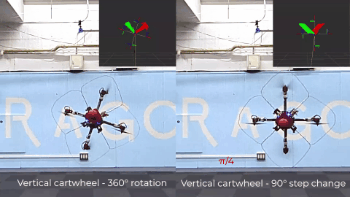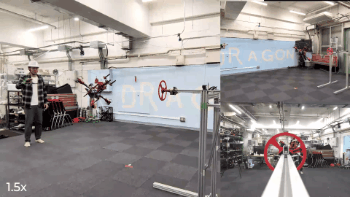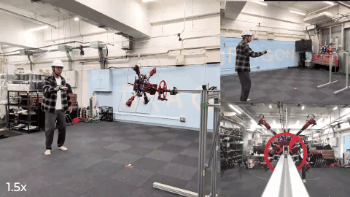
Learning Agile and Robust Omnidirectional Aerial Motion on Overactuated Tiltable-Quadrotors
(2026). Learning Agile and Robust Omnidirectional Aerial Motion on Overactuated Tiltable-Quadrotors. IEEE RA-L.

PDF Code Video

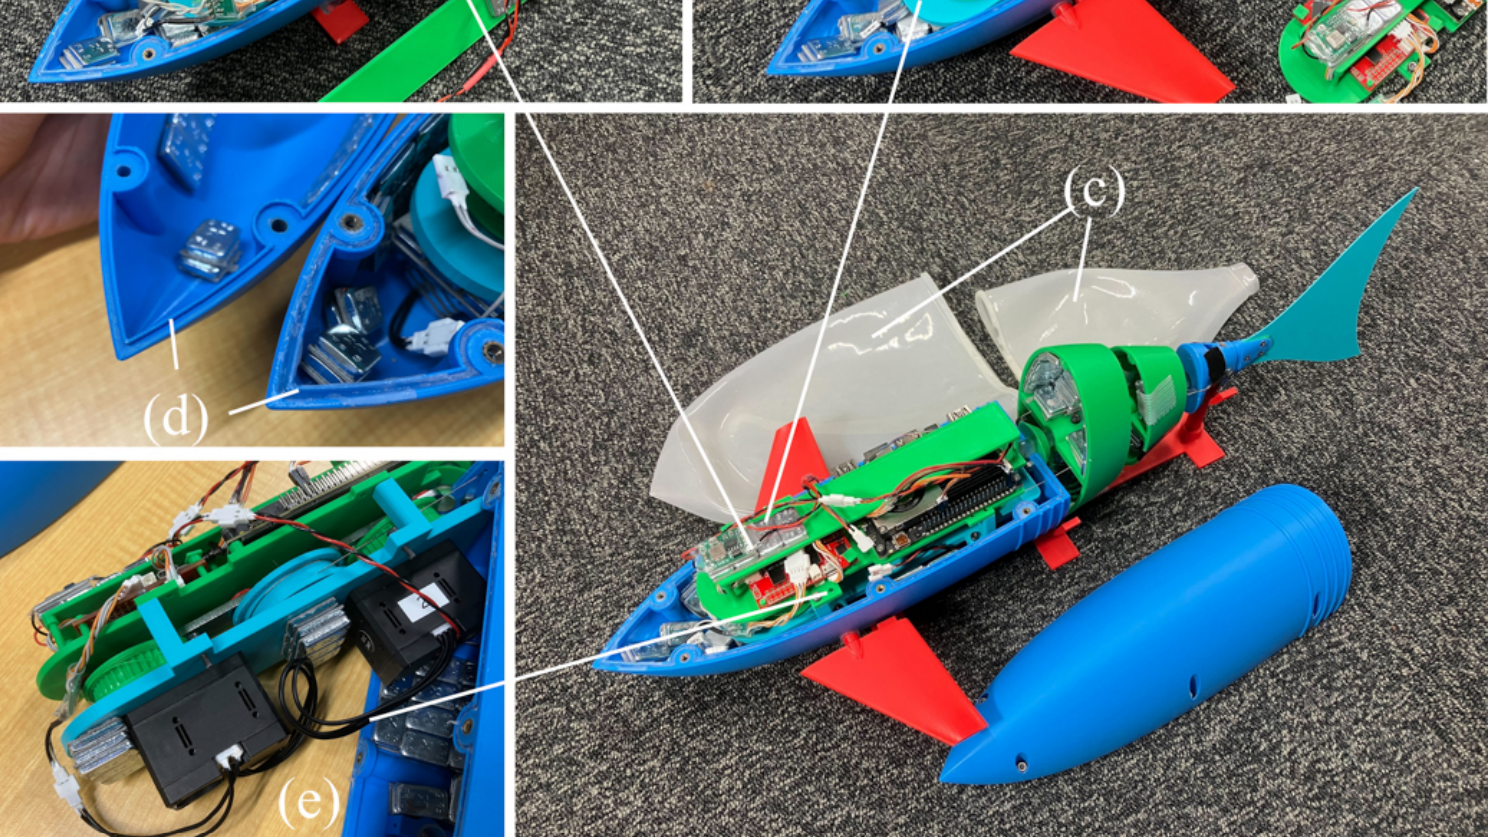
Design, Modeling and Direction Control of a Wire-Driven Robotic Fish Based on a 2-DoF Crank-Slider Mechanism
(2026). Design, Modeling and Direction Control of a Wire-Driven Robotic Fish Based on a 2-DoF Crank-Slider Mechanism. ICRA 2026.

PDF Video

Hierarchical Language Models for Semantic Navigation and Manipulation in an Aerial-Ground Robotic System
(2025). Hierarchical Language Models for Semantic Navigation and Manipulation in an Aerial-Ground Robotic System. Advanced Intelligent Systems.

PDF Video DOI

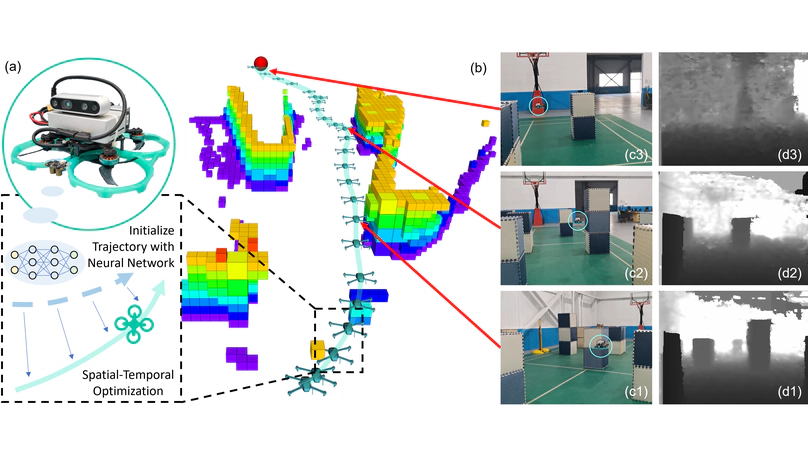
Learning to Initialize Trajectory Optimization for Vision-Based Autonomous Flight in Unknown Environments
(2025). Learning to Initialize Trajectory Optimization for Vision-Based Autonomous Flight in Unknown Environments. IROS 2025.

PDF Cite Code Video DOI

Multi-UAV Mobile Edge Computing and Path Planning Platform Based on Reinforcement Learning
(2021). Multi-UAV Mobile Edge Computing and Path Planning Platform Based on Reinforcement Learning. IEEE Transactions on Emerging Topics in Computational Intelligence.

PDF Cite DOI

Moments

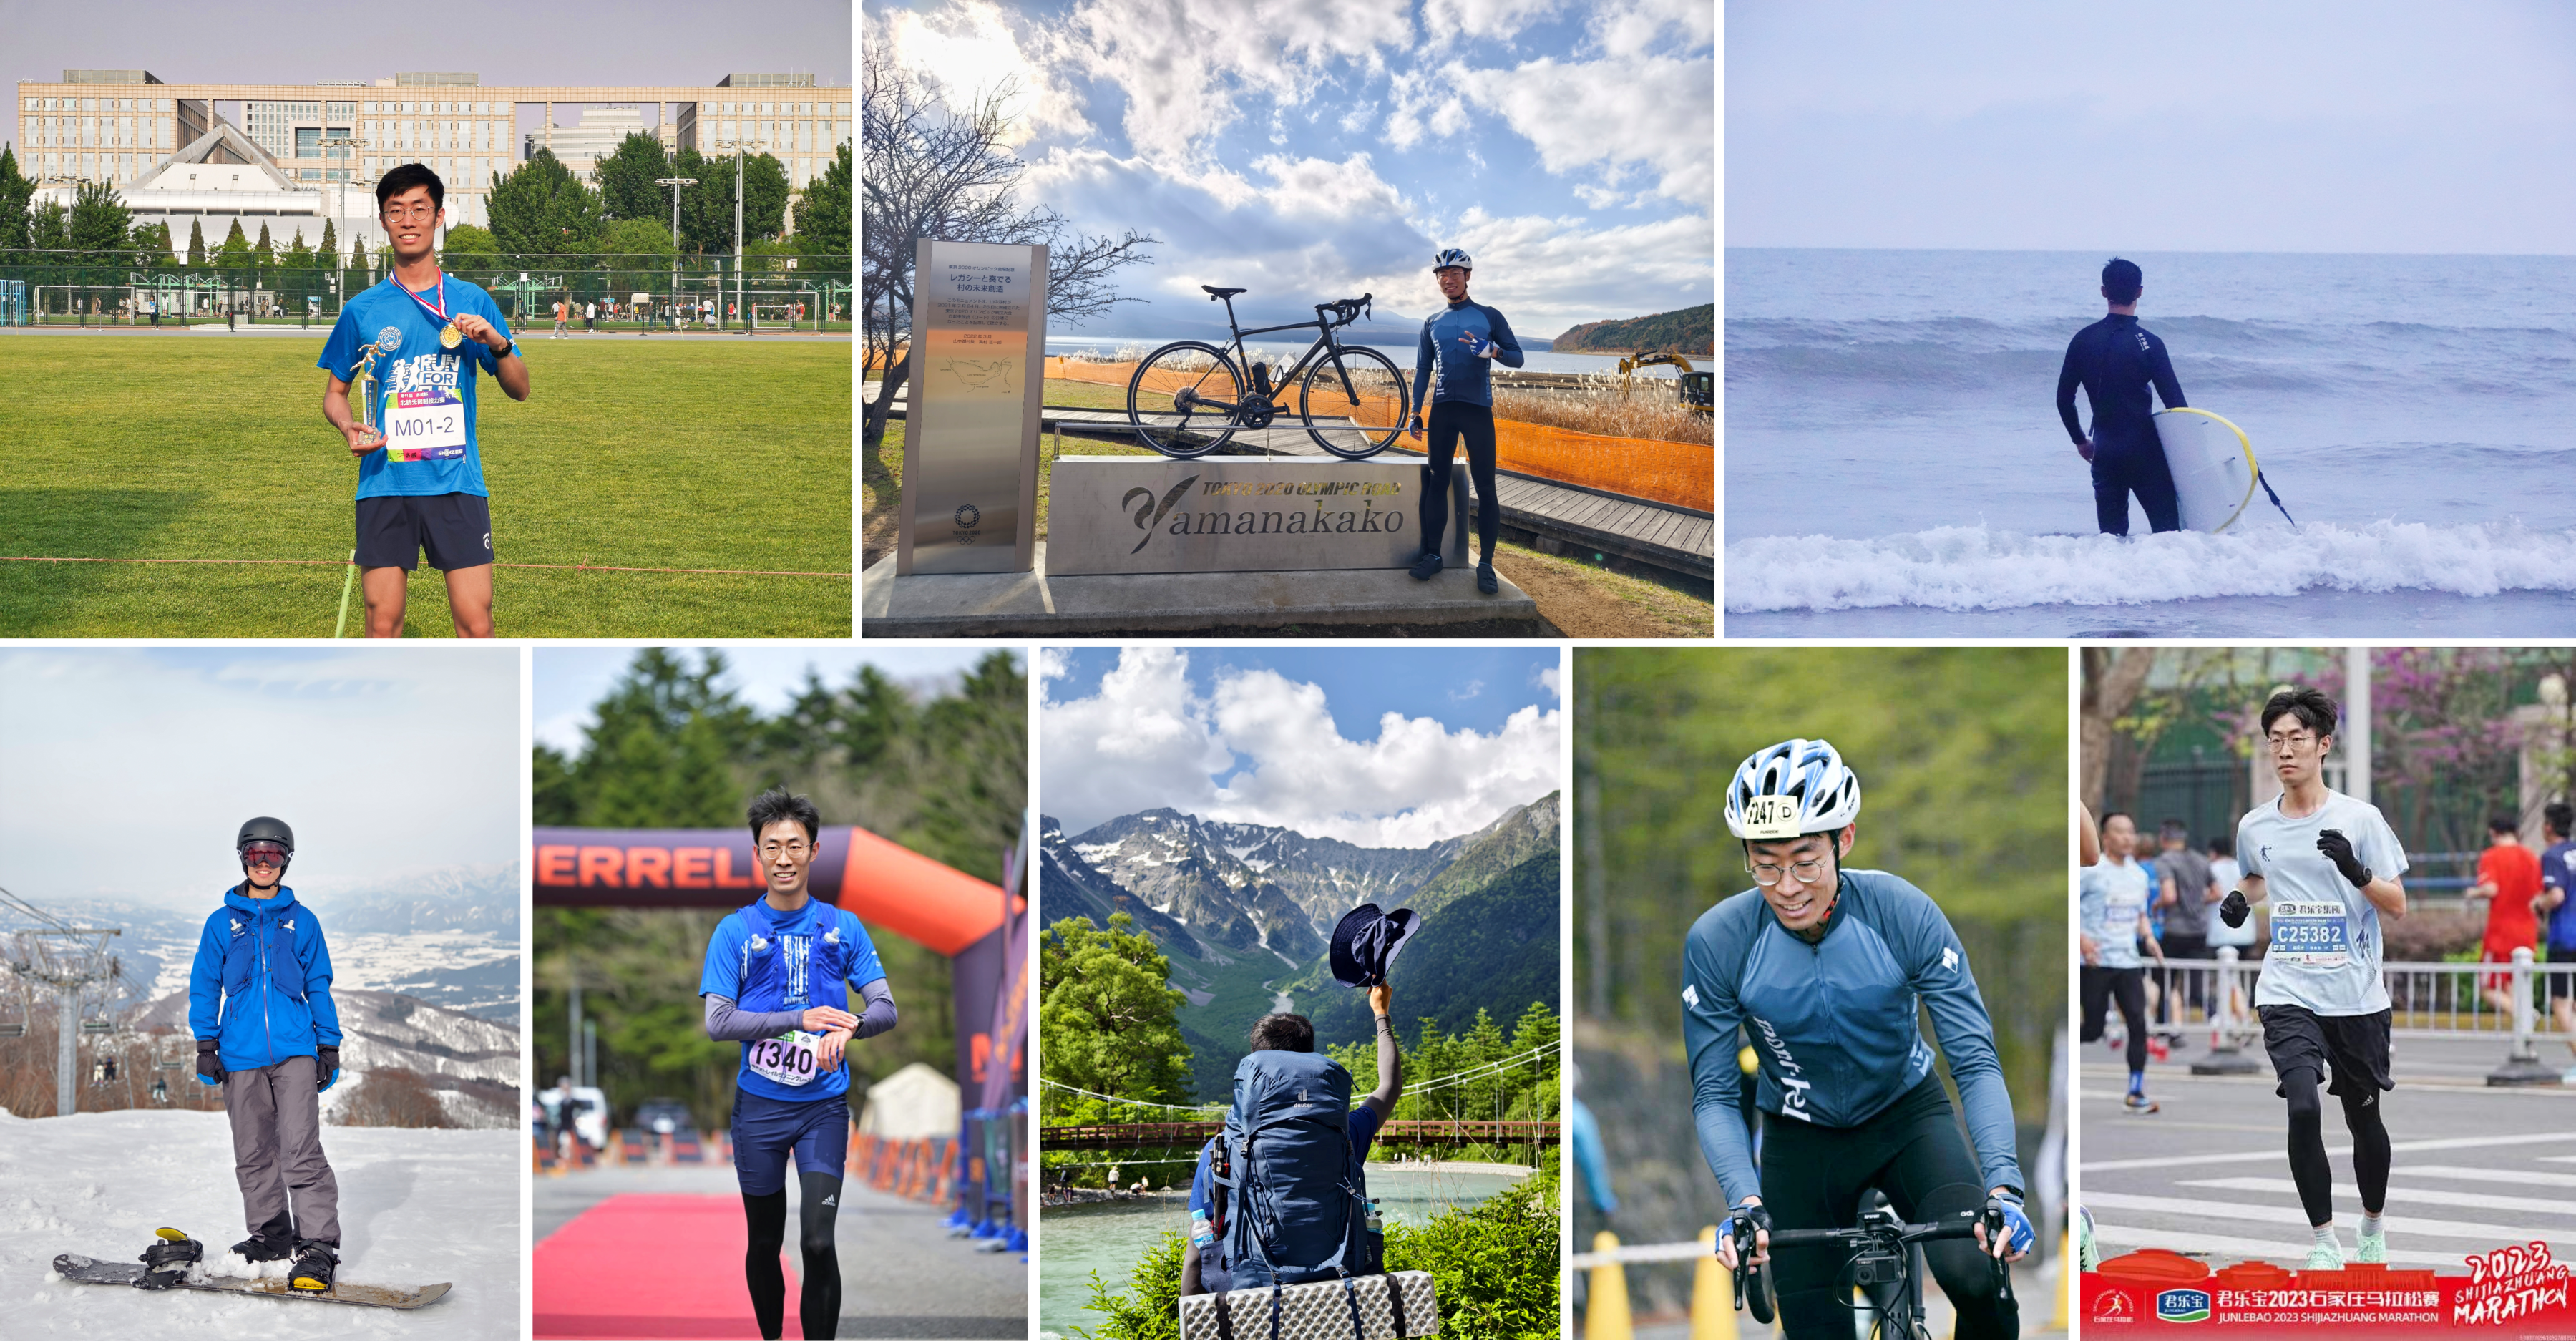
I love staying active through sports, especially long-distance running 🏃, hiking 🥾, cycling 🚴, table tennis 🏓, and snowboarding 🏂.